Articles
XELA Robotics 将 uSkin® 触觉传感器集成到 Tesollo DG-5F 机器人手中,推进机器人技术的人类级触摸
XELA Robotics 是先进 3D 触觉传感器技术的专家,已成功将其 uSkin® 传感器集成到 Tesollo DG-5F 五指拟人机器人手中,这是一款能够进行人类水平抓握和动作的流行模型。
将于 2026 年第一季度末开始接受商业订单。
此外,XELA Robotics 的 2026 年技术路线图包括使其传感器更小、更快、更智能。一个例子是将其传感点的尺寸从约 4 mm x 4 mm 减小到 2.5 mm x 2.5 mm,从而允许添加比以前更多的传感点。缩小尺寸的传感器点将于 2026 年第二季度开始接受订购。
“目前,许多活动无法完全自动化,因为机器人无法像人类一样仔细、高效地处理物体,”XELA Ro 首席执行官 Alexander Schmitz 说道机器人学。 “我们的 uSkin 触觉技术可提供低至 0.1 克力的高性能传感,为机器人提供人类触觉,使它们能够感受到接触、压力和运动,以前所未有的精度执行复杂的任务。”
Tesollo 集成扩展了公司的硬件无关产品组合
XELA Robotics 的任务是应客户的要求为 Tesollo DG-5F 机器人手开发集成。客户。
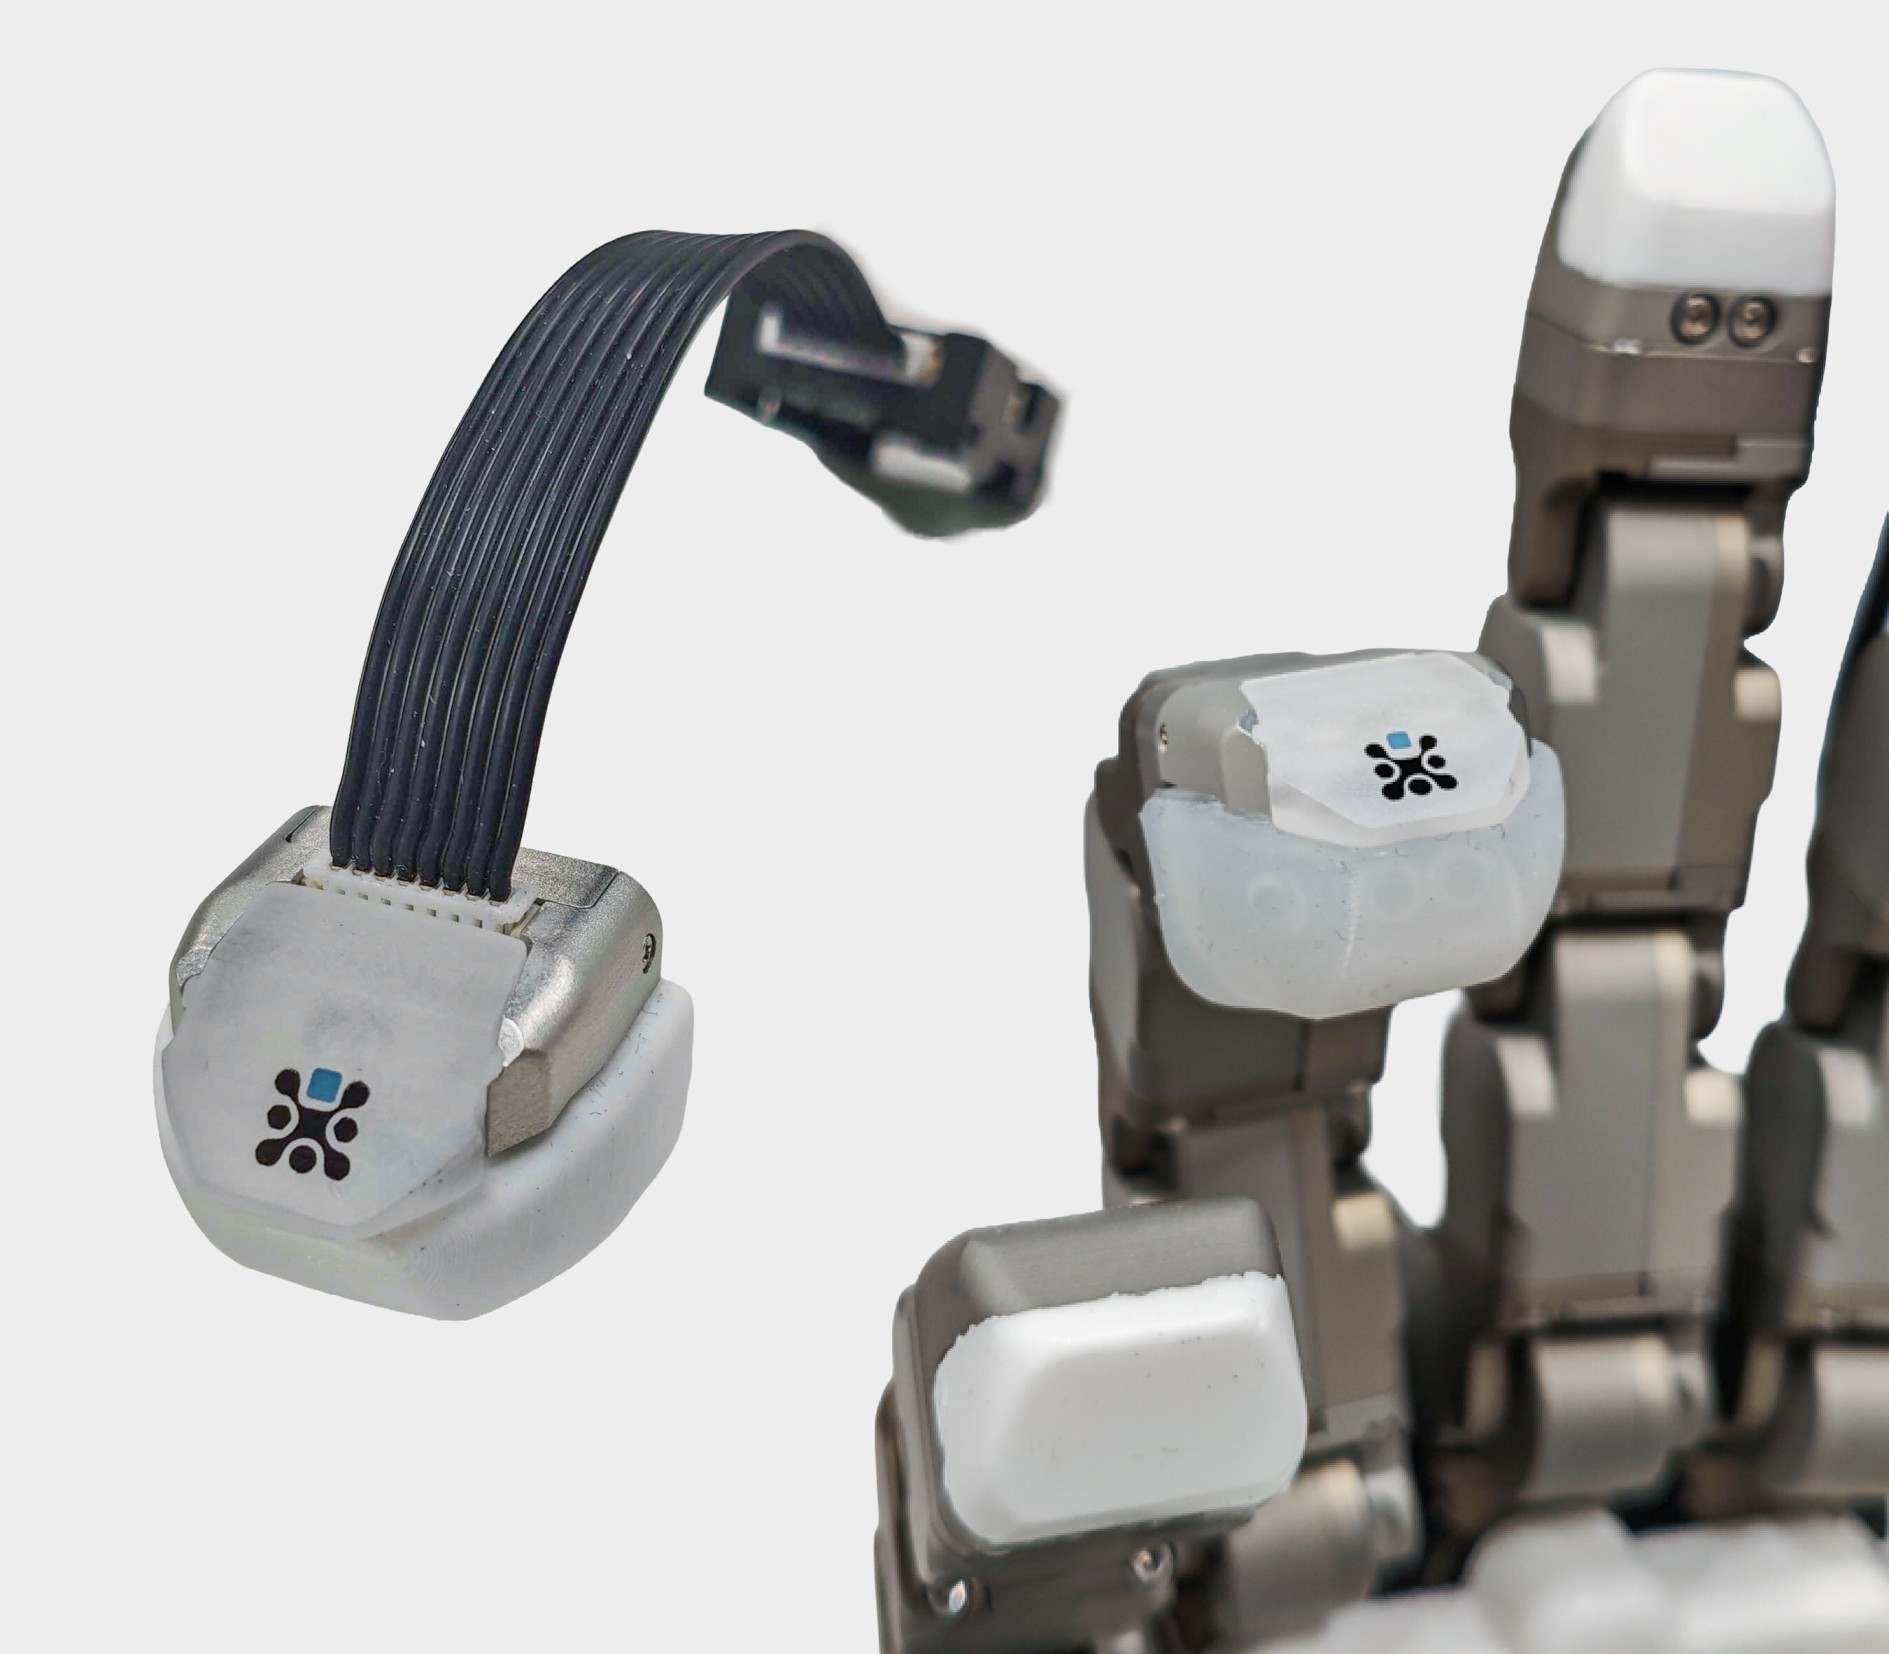
专门的团队接受了这一挑战,并提供了增强现有模型功能的解决方案。 Tesollo DG-5F 是一款具有独立关节控制的真人大小的机械手,已经为研究、工业和服务机器人提供了直观的工具使用和精确的物体操作。现在,通过集成XELA Robotics的触觉传感器,手在不改变其原始人体尺寸的情况下获得了类似人类的触觉。
新的传感器系统覆盖了手指指尖、指骨和手掌,并包括指甲元件,使手能够更精确地与物体互动。每个指尖在紧凑的外形尺寸(21.15 毫米高 × 25.72 毫米宽 × 22.02 毫米长)内具有 12 个感应点。该集成已于 2025 年第四季度完成并发货。
它加入了针对其他机器人公司及其手和夹具的一系列集成,包括 Wonik Robotics、Sake Robotics、Weiss Robotics 和 Robotiq,允许客户利用他们预先存在的首选硬件。
“人机接触”传感器支持执行复杂任务
即将推出的 2.5 mm x与该公司之前的传感点相比,2.5 毫米传感点将提供更高的空间密度。 uSkin 传感器系列使机器人能够了解它们抓握物体的力度,以及物体如何在它们的抓握范围内移动。它们由柔性弹性体制成,适合不同的物体形状es、抓手和机器人手,并且可以进行定制以满足特定的应用需求。
该公司专有的高密度三轴触觉传感器满足了快速增长的人形和工业机器人手和抓手市场的需求,广泛应用于制造、物流、仓储和农业等领域。 XELA Robotics 的硬件和软件解决方案已经为研究实验室以及工业和商业客户使用的机器人提供了先进的触觉。
新型 uSkin 传感器耐用且极具成本效益,旨在无缝集成到平行抓手、多指自适应抓手、定制末端执行器或机器人手(包括客户可能已经安装的机器人手)中。这大大降低了通常与向现有系统添加先进触觉传感相关的工程要求、风险和成本。
XELA Robotics 将在即将举行的 2026 年 Co 大会上展示和演示其 uSkin 传感器技术拉斯维加斯消费者电子展 (CES)(2026 年 1 月 6 日至 9 日)在拉斯维加斯会议中心北厅,8500 号展位。